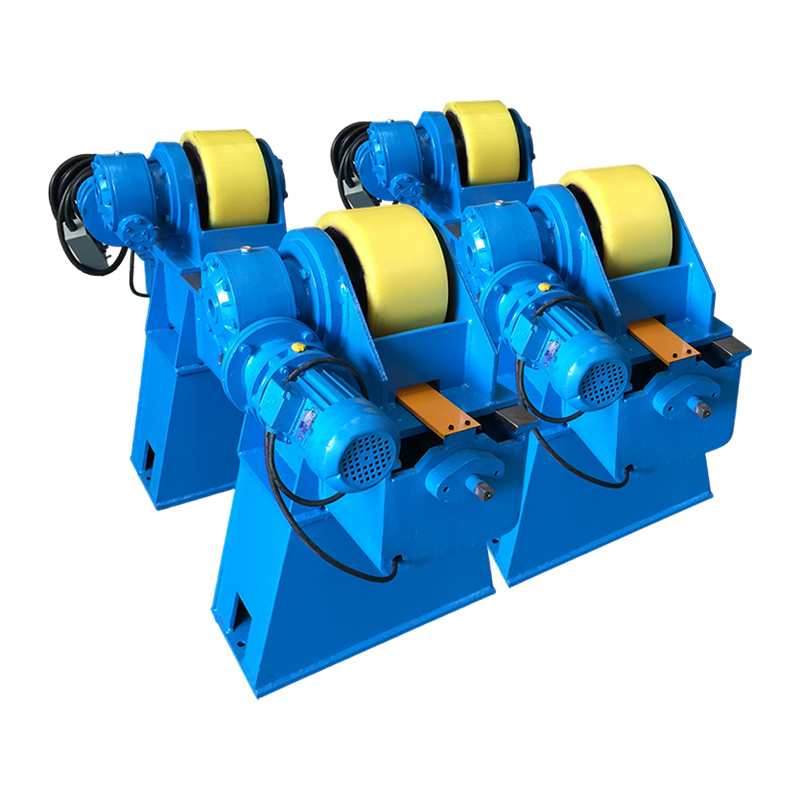
Posizionatori robotizzati per saldatura migliorare la qualità della saldatura e l'efficienza del risultato riposizionando continuamente il pezzo in lavorazione in modo che il robot di saldatura operi sempre nella posizione piana o orizzontale ottimale, eliminando passaggi sopraelevati e verticali che compromettono la penetrazione e la consistenza del cordone. In termini pratici, i produttori che integrano posizionatori robotici segnalano riduzioni del tempo di ciclo del 20–40% e tassi di difetti fino allo 0,1% – rispetto al 2–5% delle operazioni di saldatura manuale.
Questa guida spiega come funzionano i posizionatori robotizzati di saldatura, quali tipi sono disponibili, come scegliere la giusta configurazione e quali risultati misurabili ci si può aspettare da un sistema adeguatamente integrato.
Come funzionano i posizionatori di saldatura robotizzati
Un posizionatore robotizzato di saldatura è un dispositivo motorizzato che ruota, inclina o capovolge un pezzo sotto controllo coordinato con il robot di saldatura, garantendo che ogni giunto di saldatura sia presentato con l'angolo ideale per la deposizione. Invece di richiedere al braccio del robot di contorcersi in posizioni difficili da raggiungere, il posizionatore porta il giunto al robot, mantenendo orientamenti piatti o leggermente inclinati che producono saldature a piena penetrazione con geometria del cordone coerente.
Il posizionatore comunica con il controller del robot tramite un protocollo I/O condiviso o bus di campo, in genere EtherCAT, DeviceNet o PROFINET, consentendo la completa sincronizzazione del movimento. Quando il robot completa una passata di saldatura su una faccia, segnala al posizionatore di indicizzare la parte nella posizione del giunto successivo mentre il robot reimposta la sua torcia. Questo trasferimento coordinato elimina completamente il tempo di riposizionamento manuale.
Il più moderno posizionatori robotizzati di saldatura vengono trattati come assi esterni dal controller del robot. Un robot a 6 assi integrato con un posizionatore a 2 assi diventa di fatto un sistema a 8 assi, con tutti gli assi coordinati in tempo reale. Ciò significa che il robot e il posizionatore possono muoversi simultaneamente (il pezzo ruota mentre la torcia si sposta) consentendo complessi percorsi di saldatura a spirale elicoidali e continui che sarebbero geometricamente impossibili con un dispositivo fisso.
I servomotori guidano gli assi di rotazione e inclinazione del posizionatore, con encoder di precisione che forniscono un feedback angolare tipicamente accurato fino a ±0,01 gradi. La capacità di carico varia da meno di 100 kg per i posizionatori di piccole parti a oltre 30.000 kg per i sistemi di fabbricazione strutturale pesante utilizzati nella costruzione navale e nella produzione di vagoni ferroviari.
Tipi di posizionatori robotizzati per saldatura
I cinque tipi principali di posizionatori di saldatura robotizzati affrontano ciascuno una geometria distinta del pezzo in lavorazione e uno scenario di produzione — selezionare il tipo sbagliato per la tua applicazione è uno degli errori di integrazione più comuni e costosi.
1. Posizionatori testa-contropunta (H/T).
I posizionatori testa-contropunta sono il tipo più utilizzato nelle celle di saldatura robotizzate, adatti a componenti cilindrici e tubolari di forma allungata. Il pezzo viene bloccato tra una fantina motorizzata e una contropunta passiva o motorizzata, consentendo una rotazione continua di 360 gradi lungo l'asse longitudinale. Le applicazioni comuni includono recipienti a pressione, collettori di scarico, travi strutturali e gruppi di tubi.
- Capacità di carico: Da 500 kg a 20.000 kg (baricentro nominale)
- Velocità di rotazione: Da 0,01 a 3 giri/min, servocontrollato
- Utilizzo tipico: Bobine di tubi, semiassi, recipienti a pressione cilindrici
- Vantaggio chiave: La rotazione continua consente saldature circonferenziali complete senza interruzioni
2. Posizionatori a piattaforma girevole (asse singolo).
I posizionatori a tavola rotante ruotano il pezzo su un unico piano orizzontale o inclinato, rendendoli il punto di ingresso più semplice ed economico per l'automazione della saldatura robotizzata. Una piastra frontale piatta ruota la parte per presentare in sequenza diversi giunti di saldatura. Sono particolarmente adatti per la fabbricazione di piastre piane, assemblaggi di staffe e saldature simmetriche. Le unità base del giradischi partono da circa $ 8.000–$ 15.000, ben al di sotto del costo dei sistemi multiasse.
- Capacità di carico: Da 50 kg a 5.000 kg
- Assi: 1 (rotazione)
- Utilizzo tipico: Assemblaggi di staffe, supporti motore, saldature piatte
- Vantaggio chiave: Basso costo, programmazione semplice, spazio minimo
3. Posizionatori a due assi (inclinazione-rotazione).
I posizionatori inclinabili e rotanti a due assi sono la soluzione multiuso più versatile per la saldatura robotizzata di complessi assiemi 3D. Una testa inclinabile (tipicamente da 0 a 135 gradi) combinata con una rotazione completa di 360 gradi consente praticamente di presentare qualsiasi giunto in posizione piatta. Questi posizionatori funzionano con la più ampia varietà di geometrie di pezzi e rappresentano la raccomandazione predefinita per le officine che gestiscono famiglie di pezzi diverse. Aspettatevi di investire $ 20.000– $ 60.000 a seconda della capacità.
- Capacità di carico: Da 250 kg a 10.000 kg
- Assi: 2 (rotazione inclinazione)
- Utilizzo tipico: Attrezzature agricole, macchine edili, telai strutturali complessi
- Vantaggio chiave: Gestisce la più ampia gamma di forme di parti in una singola unità
4. Posizionatori della ruota panoramica (doppia stazione).
I posizionatori di ruote panoramiche aumentano notevolmente la produttività consentendo agli operatori di caricare e scaricare una stazione mentre il robot salda sull'altra , eliminando di fatto i tempi di inattività del robot dovuti al cambio dei pezzi. Le due stazioni ruotano attorno a un asse centrale: una volta completata la saldatura sulla stazione A, il posizionatore si sposta di 180 gradi, presentando la stazione B al robot mentre l'operatore assiste la stazione A. Nella produzione di grandi volumi, questa configurazione può mantenere il tempo di accensione dell'arco del robot superiore all'85%, rispetto al 40-55% nelle celle a stazione singola.
- Capacità di carico: Da 200 kg a 3.000 kg per stazione
- Assi: 1 (indice) fino a 2 per stazione (rotazione inclinazione)
- Utilizzo tipico: Sottoassiemi automobilistici, ganci di traino, parti ripetitive ad alto volume
- Vantaggio chiave: Massimizza il tempo di accensione dell'arco del robot, ideale per la produzione in grandi volumi
5. Posizionatori Skyhook e Trunnion
I posizionatori con perno sono progettati per saldature molto grandi e pesanti, come telai di attrezzature minerarie, componenti di turbine eoliche e carrozzerie di vagoni ferroviari, dove i design dei posizionatori standard non sono in grado di gestire la massa o lo spostamento del baricentro. La parte è supportata su due punti di articolazione sui lati opposti, consentendo la rotazione di carichi da 5.000 kg a oltre 30.000 kg. Le varianti Skyhook sospendono la parte sopra la testa, consentendo al robot di accedere a tutte le superfici inferiori senza ostacoli.
- Capacità di carico: Da 5.000 kg a 30.000 kg
- Utilizzo tipico: Attrezzature minerarie, strutture per l'energia eolica, fabbricazione di ferrovie pesanti
- Vantaggio chiave: Gestisce carichi utili estremi con controllo stabile del baricentro
Tipi di posizionatori per saldatura robotizzata: confronto affiancato
La tabella seguente mette a confronto tutti e cinque i tipi di posizionatore in base alle dimensioni che contano di più quando si specifica un sistema per una cella di saldatura robotizzata.
| Tipo di posizionatore | Assi | Gamma di capacità | Tempo di accensione dell'arco | Intervallo di costo (USD) | Migliore applicazione |
| Paletta-Contropunta | 1 | 500 kg – 20.000 kg | 70–80% | $ 15.000 – $ 80.000 | Tubi, cilindri, alberi |
| Piattaforma girevole (asse singolo) | 1 | 50 kg – 5.000 kg | 55–70% | $ 8.000 – $ 25.000 | Saldature piatte, staffe |
| Due assi (inclinazione-rotazione) | 2 | 250 kg – 10.000 kg | 70–85% | $ 20.000 – $ 60.000 | Assemblaggi 3D complessi |
| Ruota panoramica (doppia stazione) | 1 indice 2/stazione | 200 kg – 3.000 kg/stazione | 85–95% | $ 35.000 – $ 120.000 | Parti ripetitive ad alto volume |
| Perno/Skyhook | 1–2 | 5.000 kg – 30.000 kg | 65–80% | $ 80.000 – $ 300.000 | Fabbricazione strutturale pesante |
Tabella 1: Confronto dei tipi di posizionatori di saldatura robotizzati in base ad assi, capacità di carico, tempo di attivazione dell'arco del robot, costo e applicazione primaria.
Principali vantaggi dei posizionatori robotizzati per saldatura
Il vantaggio principale dell'integrazione di un posizionatore di saldatura robotizzato è un miglioramento misurabile e quantificabile della qualità della saldatura combinato con una riduzione del tempo di ciclo totale — due obiettivi che spesso sono in conflitto nelle operazioni manuali ma che vengono raggiunti simultaneamente nei sistemi di posizionamento robotici.
Saldatura uniforme in posizione piatta
La gravità è la sfida fondamentale nella saldatura. Il metallo fuso del bagno di saldatura scorre verso il basso, il che significa che le posizioni sopraelevate (4G) e verticali (3G) richiedono una maggiore abilità del saldatore e velocità di spostamento più lente per evitare abbassamenti e riempimento insufficiente. I posizionatori robotici eliminano completamente queste posizioni ruotando la parte in modo che ogni giunto venga presentato nella posizione piatta (1G) o di raccordo orizzontale (2F), le due posizioni che consentono la massima velocità di spostamento, la penetrazione più profonda e il profilo del cordone più coerente. In termini pratici, le velocità di viaggio GMAW in posizione piana possono raggiungere 80–120 pollici al minuto, contro 20–40 IPM per i passaggi fuori posizione.
Tempo di ciclo ridotto
Il riposizionamento automatizzato tra i giunti di saldatura richiede 3-8 secondi per indice sulla maggior parte dei posizionatori servocomandati. Il riposizionamento manuale da parte di un operatore umano, compresi lo sbloccaggio, il sollevamento, il riposizionamento e il bloccaggio successivo, richiede in genere 45-120 secondi per operazione e introduce variabilità. Per una parte che richiede 8 riposizionamenti, questa differenza da sola consente di risparmiare 6–15 minuti di tempo di non-arco per unità. Con 20 pezzi per turno, ciò rappresenta 2–5 ore di capacità recuperata al giorno.
Tasso di difetti e costi di rilavorazione inferiori
Le celle di saldatura robotizzate con posizionatori coordinati raggiungono costantemente tassi di difetti inferiori allo 0,5%, con operazioni best-in-class che riportano tassi di difetti dello 0,05–0,1%. In confronto, le operazioni di saldatura manuale in applicazioni simili hanno una percentuale media di difetti del 2–5%. Dato che i costi di rilavorazione della saldatura sono in genere 5-10 volte superiori al costo di saldatura originale (a causa di molatura, ri-saldatura, correzione della distorsione termica e nuova ispezione), ridurre il tasso di difetti dal 3% allo 0,2% su un ciclo di produzione annuale di 10.000 unità può rappresentare da $ 200.000 a $ 800.000 in costi di rilavorazione evitati.
Portata e accesso estesi del robot
Un braccio robotico ha limiti di portata fissi. In una fabbricazione complessa, alcuni giunti potrebbero essere geometricamente inaccessibili da una posizione fissa del robot. Ruotando e inclinando il pezzo in lavorazione, il posizionatore estende in modo efficace la portata funzionale del robot, portando i giunti remoti all'interno dell'area di lavoro del robot senza riposizionare il robot stesso. Ciò è particolarmente utile nella saldatura automatizzata di tubazioni e nella fabbricazione di recipienti a pressione in cui i cordoni di saldatura avvolgono l'intera circonferenza della parte.
Maggiore sicurezza dell'operatore
Il riposizionamento manuale delle saldature pesanti rappresenta un rischio significativo di lesioni muscoloscheletriche. I componenti che pesano 50-500 kg richiedono gru a ponte o più operatori e sollevamenti impropri sono una delle principali cause di infortuni sul lavoro nelle officine di fabbricazione. I posizionatori robotizzati eliminano tutta la movimentazione manuale durante il processo di saldatura: gli operatori caricano e scaricano le attrezzature con adeguati ausili di sollevamento, ma il riposizionamento durante la saldatura è interamente azionato dalla macchina. Ciò contribuisce a ridurre le richieste di indennizzo dei lavoratori e a migliorare la conformità all’OSHA.
Come selezionare il giusto posizionatore di saldatura robotizzata
Per selezionare il posizionatore di saldatura robotizzato corretto è necessario valutare cinque parametri critici: peso e geometria della parte, volume di produzione, compatibilità del robot, spazio occupato e budget. Sbagliare anche uno solo di questi crea problemi costosi da risolvere dopo l'installazione.
Passaggio 1: definire l'involucro e il peso della parte
Calcola il peso massimo del pezzo, compresi dispositivi e attrezzature, non solo la parte nuda. Aggiungere un margine di sicurezza del 25–30% a questa cifra quando si specifica la capacità del posizionatore. Ad esempio, una parte del peso di 300 kg con un dispositivo da 40 kg dovrebbe essere classificata per un posizionatore minimo di 450 kg. Inoltre, calcolare l'offset del baricentro dall'asse di rotazione: i carichi eccentrici richiedono capacità ridotta o contrappeso, che il produttore del posizionatore deve valutare prima di specificare il sistema di azionamento.
Passaggio 2: valutare la geometria della parte e l'accessibilità dei giunti
Determinare quanti giunti di saldatura esistono, il loro orientamento relativo l'uno rispetto all'altro e se una rotazione su un unico asse è sufficiente per presentare tutti i giunti in posizione piana. Se sono presenti giunti su più facce perpendicolari, è necessario un posizionatore di inclinazione/rotazione a due assi. Se i giunti sono circonferenziali su un asse lungo, la scelta naturale è una paletta-contropunta. Disegna o modella la parte in CAD e simula la sequenza di rotazione prima di selezionare il tipo di posizionatore.
Passaggio 3: abbinare il posizionatore al controller del robot
Confermare che il sistema di azionamento del posizionatore sia compatibile con l'interfaccia dell'asse esterno del controller del robot. La maggior parte dei principali OEM di robot supporta il coordinamento degli assi esterni tramite schede assi dedicate o connettività fieldbus. Specificare i requisiti del protocollo del servoazionamento del posizionatore nelle prime fasi del progetto: i protocolli di comunicazione non corrispondenti sono una causa comune di ritardi di integrazione. Confermare il numero massimo di assi esterni coordinati supportati dal controller (in genere 3-7 a seconda della generazione del controller).
Passaggio 4: calcolare i requisiti di volume di produzione
Per volumi di produzione inferiori a 5.000 parti all'anno con un'elevata varietà di parti, un singolo posizionatore inclinabile-rotante a due assi fornisce in genere il miglior rendimento. Per volumi superiori a 20.000 parti all'anno con varietà limitata, una configurazione a doppia stazione con ruota panoramica massimizza la produttività per metro quadrato di ingombro della cella. Per la fabbricazione strutturale a basso volume e di alto valore, un posizionatore a testa-contropunta o perno con una capacità maggiore è garantito anche a volumi annuali inferiori.
Passaggio 5: valutare lo spazio sul pavimento e il perimetro di sicurezza
L'area di rotazione del posizionatore deve essere completamente contenuta all'interno del perimetro della recinzione di sicurezza della cella robot, con uno spazio adeguato per la dimensione massima della parte a qualsiasi angolo di rotazione. Un pezzo di 1.200 mm di lunghezza che ruota su una testa-contropunta richiede un raggio di gioco di almeno 700 mm dall'asse di rotazione alla struttura circostante. Le barriere fotoelettriche di sicurezza o gli scanner di area devono essere posizionati in modo da tenere conto dell'intero inviluppo dinamico sia del braccio del robot che del posizionatore rotante.
| Scenario | Peso della parte | Volume annuale | Tipo consigliato | Periodo del ROI stimato |
| Piccole parentesi, officina | Sotto i 100 kg | 2.000 – 8.000 | Giradischi | 12-18 mesi |
| Fabbricazione a geometria mista | 100 – 500 chilogrammi | 1.000 – 10.000 | Inclinazione-rotazione a due assi | 18-30 mesi |
| Sottoassieme automobilistico di grandi volumi | 50 – 300 chilogrammi | 20.000 | Ruota panoramica (doppia stazione) | 10-16 mesi |
| Saldatura di tubi e cilindri | 200 – 5.000 chilogrammi | 500 – 5.000 | Paletta-Contropunta | 20–36 mesi |
| Fabbricazione strutturale pesante | 5.000 chilogrammi | Sotto i 500 | Perno/Skyhook | 36-60 mesi |
Tabella 2: Guida alla selezione del posizionatore in base allo scenario di produzione, al peso della parte, al volume e al periodo di ritorno dell'investimento stimato.
Integrazione con celle di saldatura robotizzata
La corretta integrazione di un posizionatore di saldatura robotizzato richiede una pianificazione coordinata tra progettazione meccanica, programmazione software e configurazione del sistema di sicurezza fin dalle prime fasi di progettazione della cella — il retrofit di un posizionatore in una cella esistente è possibile, ma è decisamente più costoso e dispendioso in termini di tempo rispetto alla progettazione fin dall'inizio.
Coordinamento e Programmazione Assi Esterni
Programmare un sistema posizionatore robot come assi esterni coordinati significa che ogni punto appreso nel programma del robot include contemporaneamente sia le posizioni dei giunti del robot che gli angoli del posizionatore. Quando il programma viene eseguito, il controller interpola tutti gli assi in tempo reale: il posizionatore ruota mentre il robot sposta la torcia, mantenendo una posizione relativa costante tra la punta del filo e il giunto di saldatura. Questo movimento coordinato è essenziale per saldature a spirale, giunzioni coniche e qualsiasi geometria in cui un approccio sequenziale di indicizzazione e saldatura lascerebbe segni di inizio e fine nel cordone.
Progettazione di attrezzature e attrezzature
La piastra frontale o l'interfaccia del mandrino del posizionatore deve corrispondere al design dell'utensileria e l'utensileria deve posizionare le parti in modo ripetibile entro 0,5 mm o migliore: la tolleranza richiesta affinché i programmi di saldatura ad arco robotizzati raggiungano le scanalature dei giunti in modo coerente senza tracciamento della giuntura. Gli strumenti che introducono errori di posizione superiori a 1,5 mm richiedono l’aggiunta di un sistema di tracciamento della giunzione laser o con tensione d’arco per compensare dinamicamente, aggiungendo $ 8.000- $ 25.000 al costo della cella.
Architettura di sicurezza
Un posizionatore robotizzato di saldatura crea zone di pericolo dinamiche oltre quelle del solo braccio robot. La piastra frontale rotante e la parte stessa costituiscono punti di schiacciamento, pericolo di schiacciamento e rischio di proiettili se un morsetto si guasta durante la rotazione. I controllori logici programmabili (PLC) di sicurezza devono monitorare lo stato del morsetto dell'attrezzatura, i limiti di coppia e i limiti di velocità su tutti gli assi del posizionatore. Il sistema di sicurezza deve mantenere fermo il posizionatore se qualsiasi ingresso di sicurezza non è soddisfatto e deve garantire una condizione di sicurezza in caso di arresto di emergenza con frenatura e non con rotazione libera.
Industrie che utilizzano posizionatori di saldatura robotizzati
I posizionatori robotizzati per saldatura sono utilizzati praticamente in ogni settore della produzione pesante e di precisione , dai beni di consumo alle strutture aerospaziali critiche.
- Fornitori automobilistici e di livello 1: Sistemi di scarico, sottotelai del telaio, componenti delle sospensioni e telai dei sedili, in genere utilizzando celle della ruota panoramica per volumi elevati e tempi di ciclo rapidi
- Attrezzatura agricola: Bracci del caricatore, gruppi braccio e telai degli attrezzi: componenti saldati pesanti e asimmetrici che beneficiano di posizionatori inclinabili e rotanti a due assi con capacità di 1.000–5.000 kg
- Petrolio e gas: Gusci di recipienti a pressione, pezzi di bobine di tubazioni e sottogruppi di flange: i posizionatori testa-contropunta dominano questo segmento a causa della geometria cilindrica della maggior parte dei componenti
- Attrezzatura da costruzione: Bracci di escavatori, contrappesi, collegamenti di benne e componenti di gru: spesso le più grandi applicazioni di saldatura robotizzata al di fuori della costruzione navale, che richiedono posizionatori con perno o inclinazione-rotazione per carichi pesanti
- Aerospaziale e Difesa: Sezioni del serbatoio del carburante, componenti strutturali della cellula e involucri dei motori a razzo: saldati in ambienti controllati utilizzando posizionatori ad alta precisione con requisiti di precisione angolare di 0,01 gradi o superiori
- Ferrovie e trasporti: Telai di carrelli, gruppi di accoppiatori e sezioni di carrozzerie ferroviarie, generalmente saldati con posizionatori a perno di grandi dimensioni e sistemi di portali robotici che lavorano in tandem
- Energia rinnovabile: Sezioni di torri di turbine eoliche, telai di navicelle e strutture di inseguitori solari: componenti estremamente grandi e pesanti che richiedono sistemi di posizionamento personalizzati
Domande frequenti sui posizionatori di saldatura robotizzati
D: Qual è la differenza tra un posizionatore di saldatura e un rotatore di saldatura?
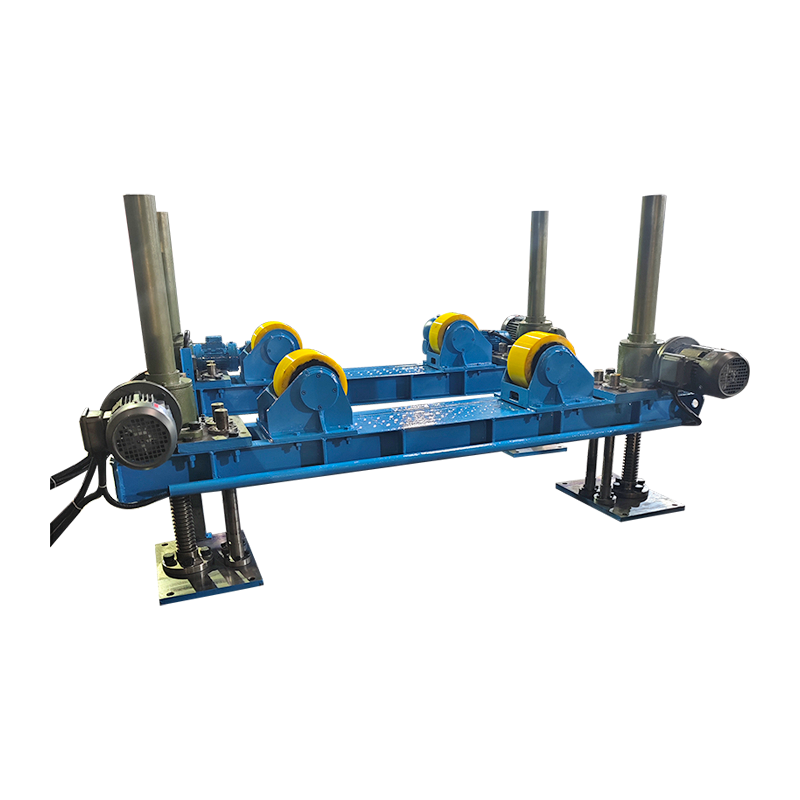
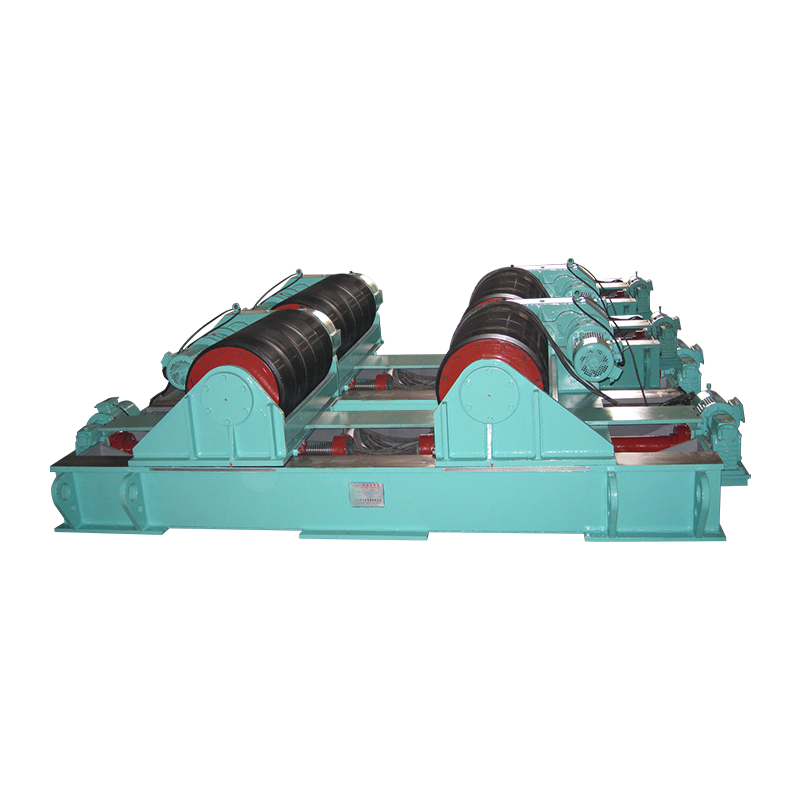
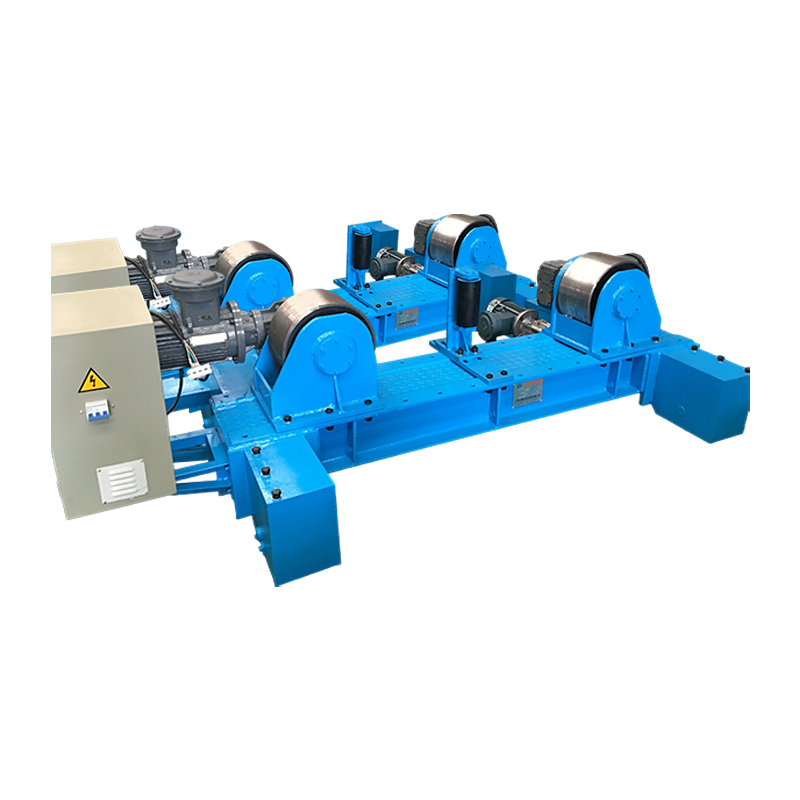
Un rotatore di saldatura supporta e ruota un pezzo cilindrico su rulli azionati: la parte poggia sui rulli e gira sotto il proprio peso. I posizionatori, al contrario, bloccano o fissano la parte e la ruotano attraverso un asse comandato, garantendo un controllo angolare preciso indipendentemente dalla forma della parte. I rotatori vengono utilizzati quasi esclusivamente per tubi e recipienti tondi; i posizionatori gestiscono geometrie arbitrarie. Nella saldatura robotizzata, i posizionatori sono fortemente preferiti perché si integrano con il controller del robot come assi esterni coordinati, consentendo un movimento sincronizzato che i rotatori non possono fornire.
D: I posizionatori robotizzati di saldatura possono essere utilizzati con tutti i processi di saldatura?
Sì, i posizionatori robotizzati di saldatura sono indipendenti dal processo. Sono utilizzati con GMAW (MIG), GTAW (TIG), FCAW, SAW (arco sommerso), saldatura al plasma e saldatura laser. Le specifiche del posizionatore (carico, velocità, precisione) possono variare in base al processo: le applicazioni SAW in genere richiedono una rotazione lenta e costante a velocità precise per mantenere la coperta di flusso, mentre i posizionatori GMAW possono indicizzare più velocemente tra posizioni discrete. I requisiti di processo devono essere specificati al produttore del posizionatore prima di finalizzare la scelta del motore di azionamento e del riduttore.
D: Qual è il ROI tipico di un posizionatore di saldatura robotizzato?
Il ritorno sull'investimento dipende fortemente dal volume di produzione, dalla complessità delle parti e dai costi attuali della manodopera. Negli ambienti di produzione automobilistica e di grandi volumi, periodi di ROI di 10-18 mesi sono tipici per le installazioni di posizionatori di ruote panoramiche. Nelle officine per lavori o nelle domande di volume inferiore, 24-36 mesi è più comune. Il calcolo del ROI dovrebbe includere i risparmi derivanti dalla riduzione delle rilavorazioni, dalla riallocazione della manodopera, dal minor utilizzo dei materiali di consumo (velocità di spostamento in posizione piana più elevate consumano meno filo per unità di lunghezza di saldatura) e dalla riduzione delle richieste di risarcimento per infortuni, non solo dal risparmio diretto di manodopera derivante dalla sostituzione del robot.
D: Come posso evitare che la corrente di saldatura passi attraverso i cuscinetti del posizionatore?
La corrente di saldatura condotta attraverso i cuscinetti del posizionatore provoca danni alle piste dei cuscinetti mediante elettroerosione (EDM), con conseguente guasto prematuro dei cuscinetti, spesso entro pochi mesi. La soluzione corretta è instradare il ritorno della terra di saldatura direttamente al dispositivo di fissaggio del pezzo o alla piastra frontale, bypassando completamente il cuscinetto, utilizzando cavi di terra per saldatura classificati per l'amperaggio previsto. Molti produttori di posizionatori forniscono a questo scopo punti di collegamento a terra dedicati sulla piastra frontale e sull'alloggiamento della testata. Non fare mai affidamento sull'acciaio strutturale del posizionatore o sul gruppo cuscinetto come percorso di ritorno a terra.
D: Che manutenzione richiede un posizionatore robotizzato di saldatura?
Gli intervalli di manutenzione dipendono dal ciclo di lavoro e dal carico, ma i requisiti standard includono: controlli e sostituzioni dell'olio del cambio ogni 2.000–4.000 ore, lubrificazione dei cuscinetti ogni 500–1.000 ore, verifica della calibrazione dell'encoder ogni 12 mesi, ispezione settimanale del cavo di terra per usura o danni e backup dei parametri del servoazionamento dopo qualsiasi modifica del software. La contaminazione da schizzi di saldatura delle aree della piastra frontale e dell'asse di rotazione deve essere eliminata quotidianamente. I posizionatori in applicazioni con cicli di lavoro elevati (due o tre turni) devono essere ispezionati annualmente dal team di assistenza del produttore.
D: Qual è il volume minimo del pezzo che giustifica un posizionatore di saldatura robotizzato?
Non esiste una soglia universale, ma una linea guida pratica: se una singola parte ha più di 3 operazioni di riposizionamento per ciclo di saldatura, è probabile che un posizionatore venga ripagato entro 24 mesi con volumi di produzione fino a 500 unità all'anno, a condizione che il valore della parte sia significativo e i costi di rilavorazione siano elevati. Per le parti semplici con una o due riposizioni, sono generalmente necessari volumi di 2.000 all'anno per giustificare l'investimento di capitale in un posizionatore rispetto a un dispositivo manuale ben progettato.
Punti chiave: Posizionatori robotizzati per saldatura non sono accessori opzionali in una moderna cella di saldatura automatizzata: sono il meccanismo che rende la saldatura robotizzata economicamente e tecnicamente superiore alla saldatura manuale nella più ampia gamma di applicazioni. Scegliere fin dall'inizio il tipo di posizionatore, la capacità e l'approccio di integrazione corretti è la decisione ingegneristica più importante in qualsiasi progetto di automazione della saldatura. Dai priorità alla capacità di carico con margine, verifica tempestivamente la compatibilità del controller e progetta il sistema di sicurezza in parallelo con l'architettura meccanica e software.