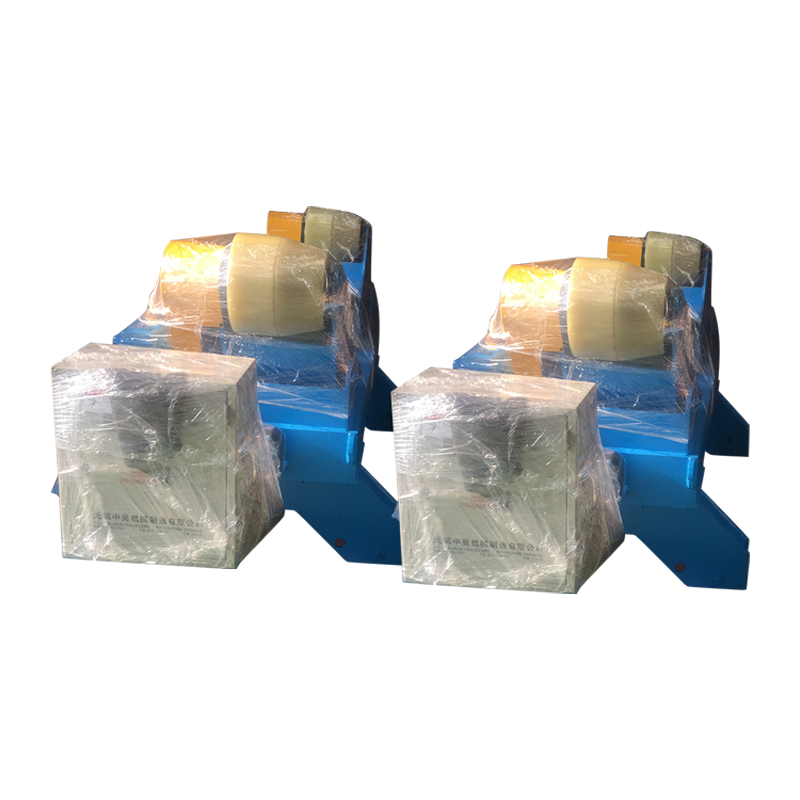
Macchina rotativa per saldatura di profili alare autoallineanti 20T
La macchina rotativa per saldatura autoallineante con profilo alare 20T è ampiamente utilizzata in settori quali recipienti a pressione, apparecchi...
See Details
Posizionatoi di saldatura sono dispositivi meccanici che ruotano, inclinano o riposizionano un pezzo per posizionare ogni giunto di saldatura nella posizione piana o orizzontale ottimale, mentre tipi di robot di saldatura fare riferimento alle varie configurazioni del braccio automatizzato - articolato, SCARA, cartesiano, collaborativo e altro - che eseguono la saldatura stessa. Utilizzati in modo indipendente, ciascuno di essi migliora la qualità della saldatura e l'ergonomia dell'operatore. Utilizzati insieme in una cella di saldatura integrata, eliminano completamente la saldatura fuori posizione, riducono i tempi di ciclo del 30–60% e consentono una produzione continua e non presidiata in tutti i settori, dalla fabbricazione pesante all'elettronica di precisione.
A posizionatore di saldatura è un sistema di presa pezzo motorizzato che manipola l'orientamento di un pezzo durante la saldatura in modo che i giunti siano sempre presentati al saldatore o al robot di saldatura nella posizione più accessibile e favorevole alla gravità. L'obiettivo principale è convertire le saldature sopraelevate, verticali e orizzontali, che sono più lente, meno uniformi e richiedono una maggiore abilità del saldatore, in posizioni piatte (1G) o di raccordo orizzontale (2F), che producono saldature della massima qualità alle velocità di percorrenza più elevate.
I posizionatori di saldatura sono classificati in base al loro asse di movimento, capacità di carico e applicazione. I sei tipi più comuni sono:
I posizionatori a tavola rotante ruotano il pezzo su un singolo asse orizzontale, rendendoli ideali per saldature circonferenziali su parti cilindriche come flange, recipienti a pressione e bobine di tubi. Le capacità di carico variano da Da 50 kg a oltre 100.000 kg per modelli industriali pesanti. La velocità di rotazione è tipicamente 0,1–5 giri al minuto , regolabile per adattarsi con precisione alla velocità di saldatura.
I posizionatori inclinabili e rotanti forniscono due assi di movimento: un asse di inclinazione (tipicamente 0–135°) e un asse di rotazione, consentendo di riposizionare parti complesse praticamente a qualsiasi angolazione senza sbloccarle. Sono il tipo di posizionatore standard più versatile e sono ampiamente utilizzati per costruzioni strutturali, telai di attrezzature agricole e pesatura di componenti automobilistici 100-10.000 chilogrammi .
I posizionatori testa-contropunta supportano pezzi lunghi e pesanti tra due estremità azionate: la testata (motorizzata) e la contropunta (di supporto o motorizzata). Questa configurazione è essenziale per saldare alberi, assi, bracci e travi in cui la lunghezza del pezzo supera 1–2 metri e deve essere ruotata continuamente. Le capacità di carico variano da Da 500 kg a 50.000 kg con interassi fino a 10 metri o più.
I posizionatori della ruota panoramica montano due fissaggi del pezzo sui lati opposti di un telaio rotante, consentendo di saldare una parte mentre l'altra viene caricata o scaricata, migliorando notevolmente il tempo di accensione dell'arco per 85–95% rispetto al 40-60% nelle configurazioni a stazione singola. Sono ampiamente utilizzati nelle celle di saldatura robotizzata ad alto volume per parti di telai automobilistici, mozzi di ruote e componenti di scarico.
I posizionatori perno ruotano gruppi grandi e ingombranti, come bracci per macchine edili, telai di gondole per turbine eoliche e sezioni di navi, attorno a un asse orizzontale utilizzando due anelli perno. Progettato per carichi estremi di 10.000–500.000 kg , sono generalmente montati a pavimento in officine di fabbricazione pesante con accesso tramite carroponte.
I manipolatori a colonna e braccio combinano un posizionatore di saldatura con un braccio regolabile che posiziona la torcia di saldatura su pezzi di grandi dimensioni fissi o che ruotano lentamente. Il braccio fornisce la corsa X, Y e Z 1–10 metri per asse , rendendo questo sistema la soluzione standard per le giunzioni longitudinali dei recipienti a pressione, la fabbricazione di serbatoi di grandi dimensioni e la saldatura strutturale offshore.
| Tipo di posizionatore | Assi di movimento | Capacità di carico tipica | Applicazione primaria |
|---|---|---|---|
| Giradischi | 1 (rotazione) | 50 kg – 100.000 kg | Tubi, flange, recipienti a pressione |
| Inclinazione e rotazione | 2 (rotazione inclinazione) | 100 kg – 10.000 kg | Telai strutturali, attrezzature agricole |
| Paletta-Contropunta | 1–2 (rotazione) | 500 kg – 50.000 kg | Alberi, travi, lavorazioni lunghe |
| Ruota panoramica (telaio ad H) | 2 (fissaggio del telaio) | 100 kg – 3.000 kg per lato | Celle robotizzate, parti ad alto volume |
| Perno | 1 (rotazione) | 10.000 kg – 500.000 kg | Fabbricazione pesante, costruzione |
| Colonna e braccio | 3 (rotazione X, Y, Z) | Stazionario/molto grande | Serbatoi, recipienti a pressione, offshore |
Tabella 1: Confronto dei tipi di posizionatori di saldatura in base agli assi di movimento, alla capacità di carico e all'applicazione principale.
Il tipi di robot di saldatura coprono un ampio spettro di architetture meccaniche, ciascuna progettata per diverse combinazioni di portata, carico utile, precisione e flessibilità. La scelta del tipo di robot corretto è fondamentale tanto quanto la scelta del processo di saldatura: un’architettura sbagliata limita l’accesso, riduce la ripetibilità o aumenta inutilmente il tempo di ciclo.
I robot articolati sono il tipo dominante nell’automazione della saldatura, rappresentando oltre Il 70% di tutti i robot di saldatura installati a livello globale. I loro sei giunti rotanti replicano l'intera gamma di movimento di un braccio umano, consentendo alla torcia di accedere a geometrie articolari complesse praticamente da qualsiasi angolazione. Le capacità di carico utile variano da Da 3 kg a 20 kg per applicazioni con torce di saldatura, con ingombri di portata pari a Da 600 mm a 3.100 mm . La ripetibilità posizionale è tipicamente ±0,02–0,08 mm .
I robot SCARA (Selective Compliance Articulated Robot Arm) operano su un piano orizzontale con un asse Z verticale, rendendoli particolarmente adatti per la saldatura a punti su assiemi piatti o leggermente curvi come alloggiamenti elettronici, componenti in lamiera sottile e parti interne di automobili. Il loro asse verticale rigido garantisce un'eccellente ripetibilità ±0,01–0,02 mm ma limita l'accesso ai giunti profondamente incassati rispetto ai robot articolati a 6 assi.
I robot di saldatura cartesiani si muovono lungo tre assi lineari (X, Y, Z) montati su una struttura a portale aereo, coprendo aree di lavoro di 1 m × 1 m fino a 20 m × 10 m o più grande. Eccellono nella saldatura di pannelli piatti di grandi dimensioni, sezioni di costruzioni navali e ponti in acciaio dove nessun robot a braccio singolo ha una portata sufficiente. Il loro movimento lineare rende la programmazione semplice e la precisione del percorso estremamente elevata, in genere ±0,1 mm su ampie campate.
I robot di saldatura collaborativi (cobot) sono progettati per lavorare in sicurezza a fianco degli operatori umani senza una protezione di sicurezza completa, utilizzando sensori di forza-coppia per rilevare il contatto e fermarsi immediatamente. I cobot di saldatura offrono in genere carichi utili di 5–16kg e portata di 850–1.300 mm . Sono ideali per la produzione di piccoli lotti e ad alto mix in cui è necessaria una riprogrammazione frequente: il tempo di configurazione per una nuova parte può essere ridotto a meno di 30 minuti utilizzando la programmazione di apprendimento guidata manualmente.
I robot a sette assi aggiungono un binario lineare o un giunto del braccio ridondante a un'architettura standard a 6 assi, offrendo al robot un ulteriore grado di libertà per aggirare gli ostacoli, mantenere l'angolo della torcia in spazi ristretti ed evitare posizioni di singolarità. Sono sempre più utilizzati nella saldatura aerospaziale, nelle fabbricazioni strutturali complesse e nelle celle di posizionamento integrate in cui gli assi del robot e del posizionatore sono coordinati simultaneamente. I sistemi a 7 assi montati su binario possono coprire distanze lineari di fino a 50 metri .
I robot per saldatura a punti sono robot articolati con carico utile elevato specificatamente configurati per trasportare pistole per saldatura a punti a resistenza, che in genere pesano 40–150 chilogrammi . Costituiscono la spina dorsale della produzione di carrozzerie automobilistiche, dove è necessaria una singola carrozzeria del veicolo 3.000–5.000 saldature a punti completato in meno di 60 secondi utilizzando una cella coordinata di 10-20 robot. I carichi utili vanno da Da 100 kg a 500 kg per configurazioni di armi pesanti.
| Tipo di robot | Assi | Carico utile | Ripetibilità | Il miglior processo di saldatura |
|---|---|---|---|---|
| Articolato (6 assi) | 6 | 3–20kg | ±0,02–0,08 mm | MIG, TIG, laser, plasma |
| SCARA | 4 | 5–20 kg | ±0,01–0,02 mm | Puntatura, microsaldatura |
| Cartesiano (Gantry) | 3–5 | 20–500 chilogrammi | ±0,1 mm | SEGA, MIG (pannelli di grandi dimensioni) |
| Collaborativo (Cobot) | 6–7 | 5–16kg | ±0,03–0,1 mm | MIG, TIG (alto mix) |
| Sette assi | 7 | 5–20 kg | ±0,02–0,05 mm | TIG, laser, geometria complessa |
| Robot per saldatura a punti | 6 | 100–500 chilogrammi | ±0,1–0,2 mm | Saldatura a punti a resistenza |
Tabella 2: Confronto dei tipi di robot di saldatura in base ad assi, carico utile, ripetibilità e processo di saldatura consigliato.
Integrazione posizionatore di saldaturas con robot di saldatura crea una cella di saldatura multiasse coordinata in cui gli assi del posizionatore vengono trattati come assi del robot esterni, sincronizzati in tempo reale con il controller del robot in modo che il movimento del pezzo e il movimento della torcia avvengano simultaneamente. Questo è noto come movimento coordinato or coordinazione degli assi esterni e offre numerosi vantaggi fondamentali:
Il productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| Metrico | Senza posizionatore | Con posizionatore |
|---|---|---|
| Posizione di saldatura | Tutte le posizioni (1G–6G) | Piatto/orizzontale (1G/2F) |
| Velocità di avanzamento del filo (MIG) | 4–7 m/min | 8–15 metri/minuto |
| Tasso di deposizione | 2–4 kg/ora | 5–12 kg/ora |
| Tasso di rilavorazione/difetto | 3–8% | 0,5–1,5% |
| Tempo di accensione (cella robotica) | 50–65% | 85–95% |
| Rischio ergonomico dell'operatore | Alto (sopra la testa/imbarazzante) | Basso (piatto/seduto) |
Tabella 3: Confronto delle prestazioni di saldatura con e senza integrazione del posizionatore in una cella di saldatura robotizzata.
Diverse combinazioni di tipo di posizionatore e tipo di robot sono ottimali per ciascun settore in base alla geometria della parte, al volume e ai requisiti di qualità:
La produzione di carrozzerie automobilistiche si basa su robot di saldatura a punti (6 assi, carico utile 100–500 kg) abbinato a posizionatori di ruote panoramiche per raggiungere la produttività necessaria per la produzione di massa. Si schiera una tipica carrozzeria 200–400 robot di saldatura attraverso più celle coordinate, producendo una nuova carrozzeria del veicolo ogni 60-90 secondi.
Usi di saldatura circonferenziale di tubi e recipienti posizionatori tavola rotante o testa-contropunta con robot di saldatura MIG o TIG articolati . Il posizionatore ruota il tubo mentre il robot mantiene una posizione fissa della torcia: una tecnica che consente di ottenere una qualità di saldatura conforme ai requisiti del codice ASME Sezione IX e API 1104 con una penetrazione della radice costante attraverso i giunti da Diametro da 50 mm a 2.000 mm .
Saldatura di pannelli di grandi dimensioni negli usi della costruzione navale Robot di saldatura a portale cartesiano con submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 metri di lunghezza . Utilizzo di sezioni curve dello scafo e gruppi di travi a T posizionatori a perno per ruotare massicce unità strutturali (50-200 tonnellate) mentre i robot MIG articolati completano le saldature d'angolo e di testa.
I produttori a contratto ad alto mix e a basso volume ne traggono i maggiori vantaggi robot di saldatura collaborativi (cobot) abbinato a compatto posizionatori inclinabili e rotanti . Una cella di saldatura cobot può essere riprogrammata per una nuova parte in meno di 30 minuti, rendendola economicamente sostenibile per lotti di piccole dimensioni come 5-50 parti — ben al di sotto della soglia di 500 parti tipicamente richiesta per giustificare l’investimento in celle di saldatura robotizzate tradizionali.
Per abbinare il posizionatore e il tipo di robot corretti alla tua applicazione è necessario valutare cinque parametri fondamentali:
A apparecchio di saldatura è un dispositivo di bloccaggio statico che mantiene il pezzo in una posizione fissa durante la saldatura. A posizionatore di saldatura è un sistema di movimento motorizzato che muove e ruota attivamente il pezzo durante o tra le saldature. I dispositivi danno priorità alla precisione dimensionale e alla ripetibilità; i posizionatori danno priorità all'accessibilità articolare e all'ottimizzazione della posizione. In pratica, gli apparecchi sono quasi sempre montati su posizionatori per ottenere i vantaggi di entrambi.
Per le applicazioni ad alto mix e a basso volume, sì: i cobot possono essere più convenienti e flessibili. Tuttavia, i cobot operano a velocità inferiori (tipicamente 30–50% più lento rispetto ai robot industriali in modalità saldatura a causa dei limiti di velocità di sicurezza in presenza di persone) e trasportano carichi utili inferiori. Per la produzione dedicata di grandi volumi, i tradizionali robot di saldatura articolati a 6 assi rimangono superiori in termini di produttività, ciclo di lavoro e costo per saldatura a lungo termine.
Un posizionatore standard di inclinazione e rotazione aggiunge 2 assi esterni al controller del robot, portando a 8 il totale degli assi coordinati di una cella robotizzata a 6 assi. Una paletta-contropunta con entrambe le estremità azionate aggiunge 2 assi; un posizionatore della ruota panoramica (rotazione del dispositivo del telaio) aggiunge 2-3 assi. I moderni controller dei robot supportano fino a 18-27 assi coordinati totali , consentendo celle complesse multi-robot e multi-posizionatore.
Tutti i principali processi di saldatura ad arco vengono utilizzati con robot di saldatura. MIG/MAG (GMAW) è la più comune: circa il 65% di tutte le saldature ad arco robotizzate. TIG (GTAW) viene utilizzato per acciaio inossidabile e titanio che richiedono la massima qualità. Saldatura al plasma gestisce la saldatura di precisione a buco della serratura su materiali sottili. Saldatura laser sta crescendo rapidamente per l’automotive e l’elettronica. Arco sommerso (SAW) viene utilizzato esclusivamente su robot cartesiani a portale per saldature in piano ad alta deposizione.
Per la produzione di volumi medi (5.000–50.000 parti/anno), una cella di saldatura robotizzata completa con integrazione del posizionatore in genere consente di ottenere un ritorno sull'investimento in 18–36 mesi . Il ROI è determinato dalla riduzione del costo della manodopera (un operatore che supervisiona 2-4 robot rispetto a 4-8 saldatori manuali), dalla riduzione dei costi di rilavorazione (il tasso di difetti scende dal 5-8% a meno dell'1,5%) e dall'aumento della produttività (40-80% di parti in più per turno). Le applicazioni automobilistiche ad alto volume spesso raggiungono un ROI inferiore 12 mesi .
SÌ. Per il movimento coordinato, il posizionatore deve essere configurato come an asse esterno conin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4-16 ore di calibrazione e test da parte di un integratore qualificato. Una volta configurato, il programma del robot sincronizza automaticamente il movimento del posizionatore e della torcia: non è necessaria una programmazione separata del posizionatore.
Posizionatori di saldatura e i vari tipi di robot di saldatura sono tecnologie complementari che, se opportunamente abbinate e integrate, forniscono capacità produttive che nessuno dei due può raggiungere da solo. I posizionatori assicurano che ogni giunto sia sempre nella posizione di saldatura ottimale; i robot garantiscono un'esecuzione coerente e instancabile a velocità e livelli di qualità che nessun processo manuale può eguagliare. Che tu stia attrezzando un'officina con una cella compatta di posizionamento cobot e inclinabile o progettando una linea di saldatura a punti per autoveicoli ad alto volume con posizionatori su ruota panoramica e 20 robot articolati, la chiave del successo sta nel far corrispondere correttamente il tipo di posizionatore, l'architettura del robot e il processo di saldatura alla geometria della parte specifica, al volume di produzione e ai requisiti di qualità.
La macchina rotativa per saldatura autoallineante con profilo alare 20T è ampiamente utilizzata in settori quali recipienti a pressione, apparecchi...
See Details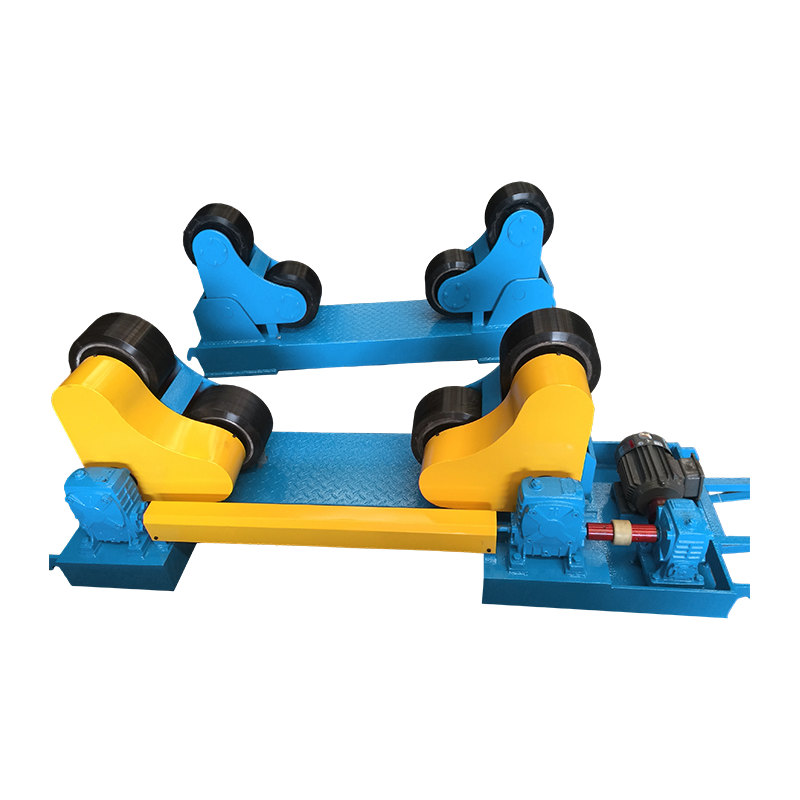
La macchina rotativa per saldatura autoallineante estesa 10T presenta un design autoallineante, che regola automaticamente il bilanciamento del pez...
See Details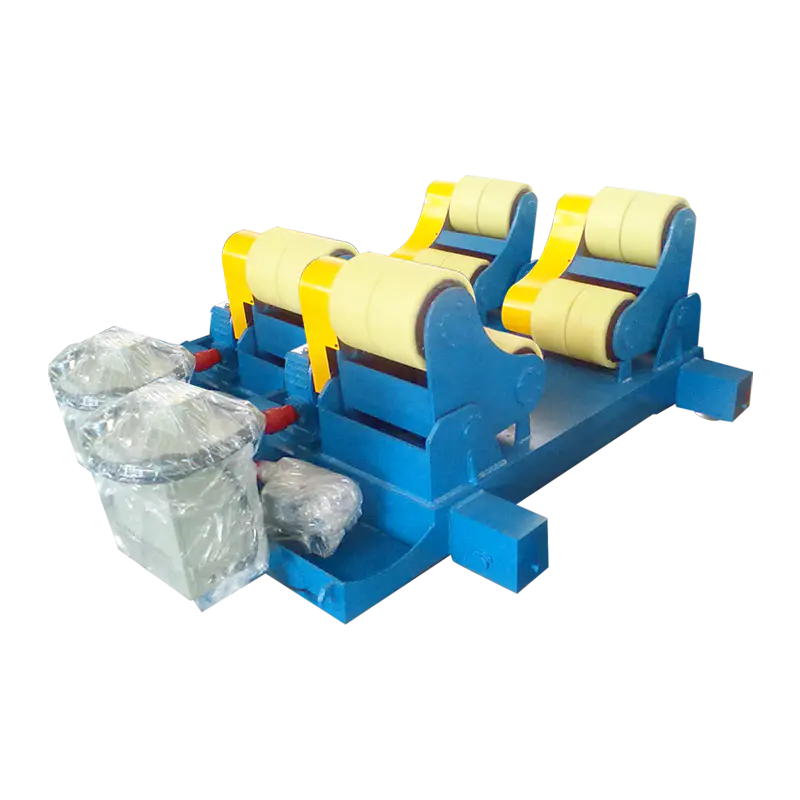
Questa macchina rotativa per saldatura autoallineante allargata con binario manuale 10T combina il movimento manuale del binario con la funzionalit...
See Details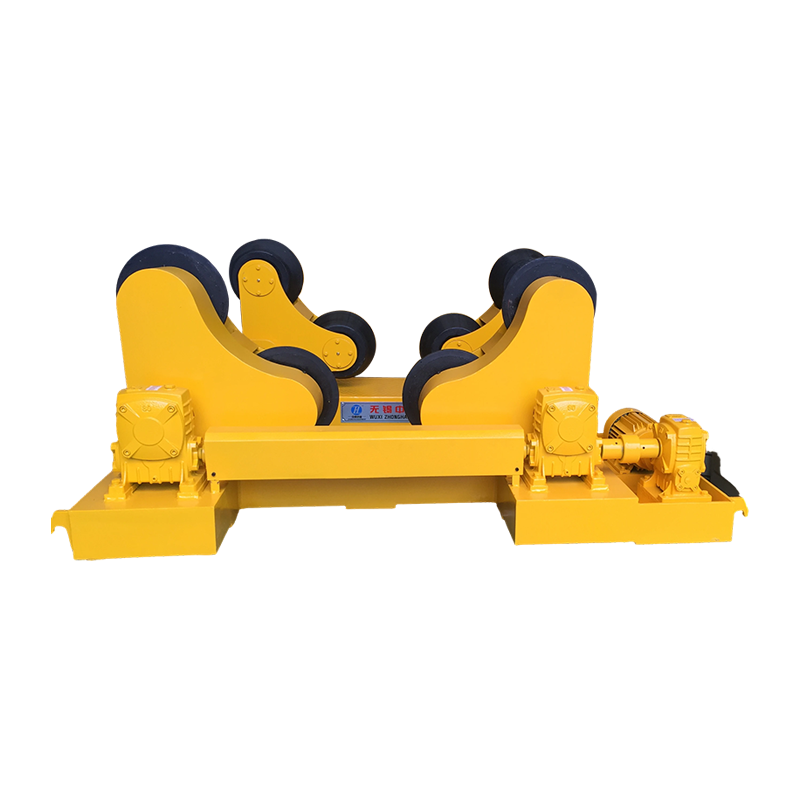
Il tipo con alette rotanti per saldatura autoallineante 10T è una macchina specializzata per assistere nella saldatura circonferenziale di pezzi ci...
See Details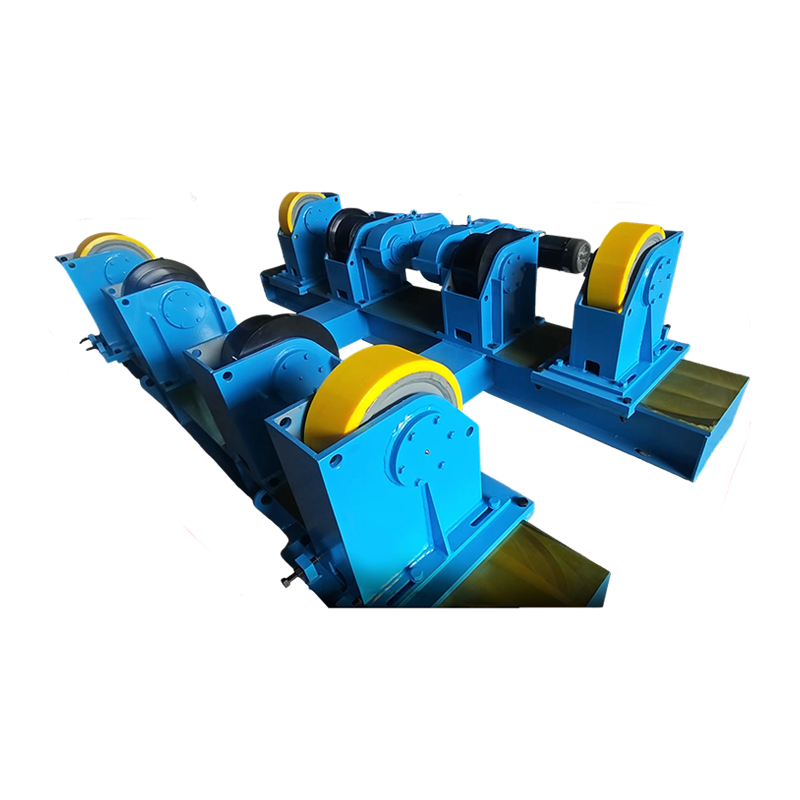
Il rotatore di saldatura regolabile 50T (versione personalizzata) è un'apparecchiatura ausiliaria di saldatura progettata specificamente per l...
See Details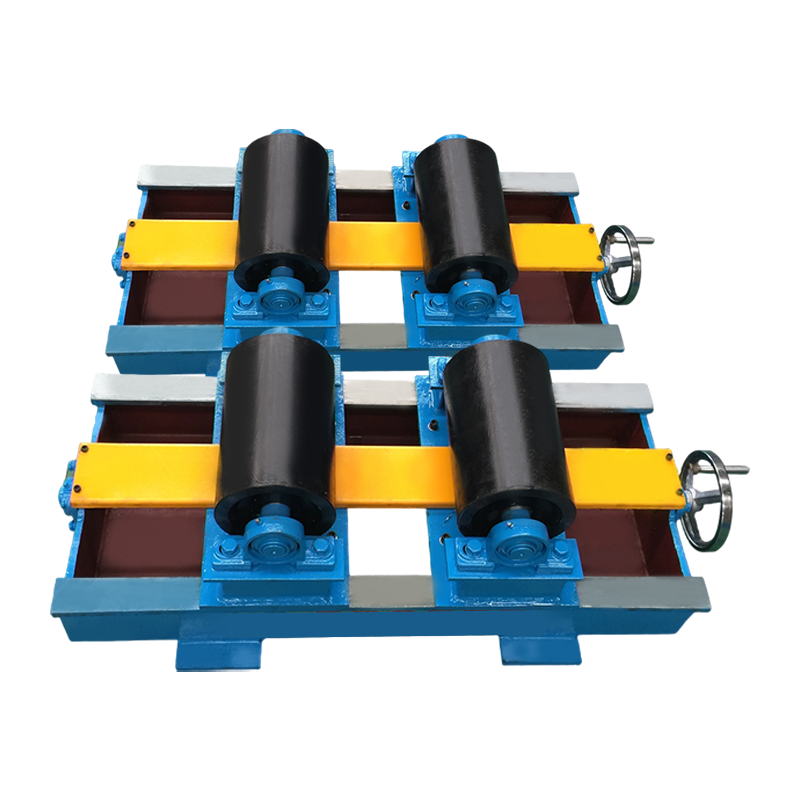
Questo rotatore per saldatura regolabile a vite 2T - di tipo allargato è un dispositivo specializzato per assistere nella saldatura di pezzi cilind...
See DetailsDiritto d'autore 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. Tutti i diritti riservati Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com